 Simone
Octobot
的有关信息介绍如下: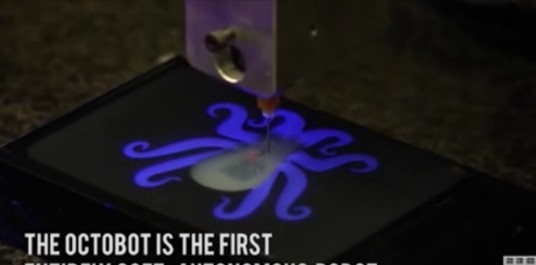
Octobot是由哈佛大学威斯生物工程研究所研发的3D打印全软体机器人,于2016年问世 。其基体采用硅橡胶等柔性材料制成,外形仿照章鱼设计且整体尺寸仅手掌大小,材料成本低于3美元 。该机器人无需电力驱动,依靠内部化学反应产生气体驱动机械臂运动,成为全球首个全柔性材料机器人 。
Octobot通过3D打印工艺制造,内部集成柔性微流体控制系统,利用50%浓度的过氧化氢溶液在铂催化下分解产生氧气,驱动八只机械臂交替运动 。其燃料储存、电源及驱动模块均由软体材料构成,具备自主运动能力 。由工程师Robert Wood和Jennifer Lewis领导的研究团队提出该技术可用于医疗救援、探测作业及血管级精密装配等领域 。相关研究成果发表于《自然》杂志,标志着软体机器人技术的重要突破 。
想要了解更多“Octobot”的信息,请点击:Octobot百科